
MForum.ru
23.04.2015,
Роботы для космоса -- Роботы для научных исследований -- Энциклопедия роботов
Роботы для работы в космосе относятся к категории роботов для научных исследований.
Раздел переехал на RoboTrends.ru
Луноходы, марсоходы и прочие автономные и телеуправляемые подвижные средства, а также неподвижные зонды, предназначенные для изучения и работ на поверхности небесных тел за пределами Земли
2015.08.26 Сообщается, что Роскосмос и Европейское космическое агентство договорились о сотрудничестве по проекту ЭкзоМарс, в 2018 году планируется высадка робота-марсохода.
2015.07.07 Команда Audi включилась в участие в конкурсе Google Lunar XPrize
NASA, США. Действует на Марсе на 2015.05.
Deep Phreatic Thermal Explorer. Так называемый "криобот". Разработка по заказу NASA автономного исследовательского робота, способного бурить ледяную поверхности Европы. Обладает встроенным источником энергии и лазерными светодиодами, позволяющими расплавлять лед, чтобы робот мог продвинуться под ледяной панцирь Европы. Аппарат снабжен подводным транспортным средством ARTEMIS (Autonomous Rover / airborne-radar Transects of the Environment Beneath the McMurdo Ice Shelf) - прототипом зонда, способного исследовать термальные источники.
2015.06.15 Робот-бурильщик сможет исследовать ледяные спутники.

В мае 2015 года начались испытания спроектированного по заказу NASA марсианского зонда InSight на базе Lockheed Martin около Денвера. Видео. Задачи: изучить сейсмику Марса, температурный режим на глубинах до 5 метров, выявить распределение масс в центре планеты, изучение размеров, плотности и общей структуры Марса, ядра, мантии и коры.
2015.05.29 NASA тестирует новый марсоход Инсайт.
Робот-зонд, предназначенный для автоматизированных исследований кометы 67Р/Чюрюмова-Герасименко. Вес - около 100 кг. Посадка на комету - 12.11.2014. Доставлен космическим аппаратом Розетта. После 60 часов работы от батареи, робот перешел в спящий режим. Через почти 7 месяцев "сна", 14 июня 2015 года робот подзарядился, поскольку комета приблизилась к Солнцу и готов к проведению дальнейших экспериментов.
Very deep Autonomous Laser-powered Kilowatt-class Yo-yoing Robotic Ice Explorer, разработка компании Stone Aerospace в рамках проекта NASA. Развитие идей исследовательского робота DEPTHX для исследований Европы, спутника Юпитера. В отличие от прототипа, у этого робота источник энергии является внешним и может быть оставлен на поверхности, лазерный луч для бурения льда идет к роботу по сверхтонкому оптоволокну. В 2015 году мощность лазера составляет 5 кВт, к моменту полета на Европу мощность лазера, как ожидается, достигнет 250 кВт. Идея в том, что робот, оказавшись на поверхности Европы, проведет бурение льда. В 2014 году в испытаниях VALKYRIE спустилась на глубину 31 метр в леднике Матануска на Аляске.
2015.06.15 Робот-бурильщик сможет исследовать ледяные спутники.
Австралия
Сеть российских, полностью роботизованных телескопов МАСТЕР. Находятся в ведении лаборатории космического мониторинга Государственного Астрономического института им. Штернберга МГУ.
2015.05.25 На канарских островах заработал российский роботизированный телескоп.
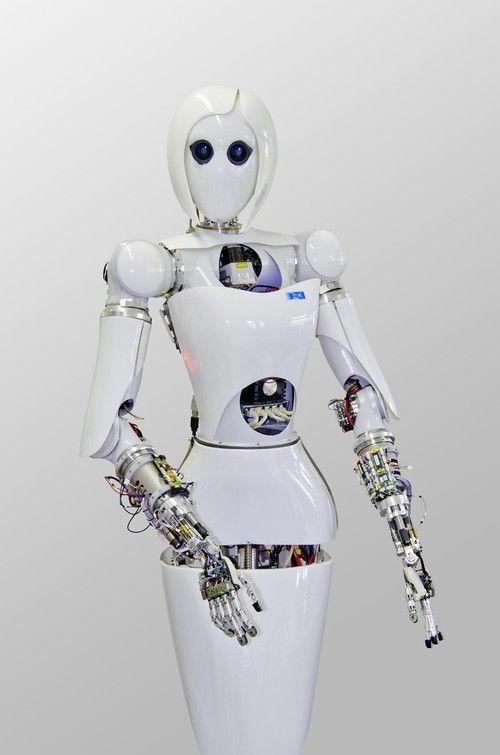
2015.07.19 Европейский робот по имени AILA может стать вторым андроидом в космосе после американского Robonaut 2, который сейчас работает на МКС. AILA разработана в Robotics Innovation Center (German Research Center for Artificial Intelligence) и Robotics Group в Университете Бремена, Германия. Сейчас AILA проходит обучение работе на МКС на макете модуля Колумб.
Канада, MDA Space Missions, подразделение компании MacDonald Dettwiler по заказу Канадского космического агентства
Дистанционно управляется оператором, в том числе может управляться оператором наземного центра управления.
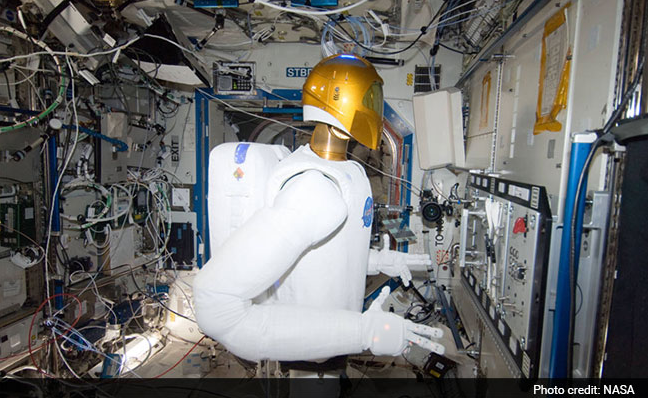
Совместная разработка General Motors и NASA при содействии Oceaneering Space Systems. Эволюция проекта Robonaut. Программа Robonaut стартовала в 1997 году. Планировалось, что испытать робота в космосе можно будет еще в 2005 году. В 2014 году был выбран в качестве NASA Government Invention. Официальная страница Robonaut 2.
2015.06.21 Robonaut 2 появился на МКС. Робот планируют использовать для "медицинских задач" под управлением докторов, находящихся на Земле. Цель программы - переложить на робота повторяющиеся работы.
2015.06.21 NASA has a robot in International Space Station.
Телеуправляемый андроид для работы в космосе. Дистанционно управляется оператором с помощью костюма-повторителя. Разработчик НПО "Андроидная техника", Москва.
H-II Transfer Vehicle, японский беспилотный автоматический грузовой космический корабль, созданный в Японском агентстве аэрокосмических исследований. Разработка и постройка обошлась в $680 млн. Длина - около 10 метро, максимальный диаметр - 4.4 м, масса - 10.5 т, грузоподъемность - до 6 т., автономный полет - до 100 часов. Одноразовый, после доставки грузов на МКС, сходит с орбиты и прекращает существование. Не имеет возможностей автостыковки с МКС, стыковку обеспечивает роборука Dextre, Канада, установленная на МКС.
беспилотный космический челнок. Размеры шатлла 2.9 м в высоту и 8.9 м в длину. Аппарат способен перемещаться в космосе благодаря реактивному двигателю.
2015.05.21 Американский военный шаттл X-37B вновь отправляется на орбиту. Это уже четвертый полет беспилотного X-37В в рамках экспериментальной программы ВВС США. Будет, в частности, проверена работа ионных микрореактивных двигателей.
беспилотный космический челнок. Может подниматься на низкие орбиты до 70 км с использованием разгонной ступени, а далее перемещаться за счет собственного реактивного двигателя. Возвращение на Землю самолетным способом. Должен быть способен летать на орбиту ежедневно. Прототип XS-1 должны представить на испытания не позднее 2019 года. Возможно аналогичными разработками занимаются и другие компании. Boeing ведет разработки XS-1 совместно с Blue Origin, планируя использовать двигатель BE-4.
2015.08.08 Boeing and Darpa Aim for Mach 10. Видео концепта.
Информация по роботизированным спутникам обширна и доступна, здесь внимание буду удалять только аппаратам для исследований планет и космических тел, кроме Земли.
Проект исследования спутника Юпитера - Европы. В 2016 году на него будет потрачено $30 млн. Цель - поиск признаков обитаемости. Планируемое время запуска - 2025 год.
Концепт робота для работы в космосе.
2013.09.03 SpiderFab: Architecture for On-Orbit Construction of Kilometer-Scale Apertus
2015.08.27 С помощью разработанного в ЦНИИ РТК, Россия и DLR, Германия джойстика с силомоментным очувствлением, космонавты с МКС могут управлять роботами на площадке ЦНИИ РТК в С.Петербурге, Россия и Оберпфаффенхофене, Германия. Уже завершено тестовое включение оборудования с задействованием наземных сегментов и проведены первые сеансы управления роботами. В ходе эксперимента погрешность не превышала 1 см. Видео эксперимента. / rtc.ru
ЦНИИ Робототехники и технической кибернетики и немецкое космическое агентство DLR договорились о расширении эксперимента по управлению роботами с борта МКС. Как ожидается, эти технологии смогут быть полезными при освоении Луны и Марса.
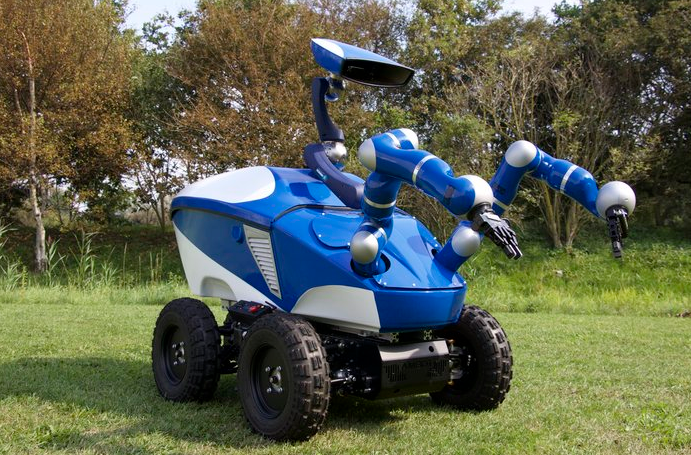
Телеуправляемые руки "связаны" с астронавтом на МКС обратной связью (силомоментное очувствление), что позволит оператору точно ощущать действия свого "аватара". В рамках эксперимента нужно будет отыскать и воспользоваться "панелью для задач", причем точность операции будет крайне высокой - не ниже 0,15 мм! Так Европейское космическое агентство готовится к полету на Марс - космонавты смогут с орбиты планеты управлять роботами на ее поверхности.
2015.09.09 Роботами можно управлять с орбиты. Астронавт Европейского Космического Агентства (ESA), управлял роботом Interact Centaur, находящимся на Земле, с борта Международной космической станции. От астронавта требовалось подвести ровер к испытательному стенду и замкнуть контакт, вставив в разъем металлический штифт на глубину 4 см. Зазор между штифтом и стенками отверстия составлял около шестой части миллиметра.
2015.09.03 На МКС продолжатся эксперименты по телеуправлению роботами с орбиты. Управление мобильным роботом Interact Centaur. Программа Контур-2 с участием Германии, России и других стран. Подготовка к управлению роботами, например, на Луне или Марсе с космического корабля на орбите.
2015.07.19 Европейский робот по имени AILA может стать вторым андроидом в космосе после американского Robonaut 2, который сейчас работает на МКС. AILA разработана в Robotics Innovation Center (German Research Center for Artificial Intelligence) и Robotics Group в Университете Бремена, Германия. Сейчас AILA проходит обучение работе на МКС на макете модуля Колумб.
2015.07.07 Команда Audi включилась в участие в конкурсе Google Lunar XPrize
2015.06.15 Робот-бурильщик сможет исследовать ледяные спутники.
2015.05.29 NASA тестирует новый марсоход Инсайт.
2015.05.25 На канарских островах заработал российский роботизированный телескоп.
2015.05.21 Американский военный шаттл X-37B вновь отправляется на орбиту.
2015.04.30 Исследовать Луну полетит робот-шимпанзе Чарли?
2013.09.03 SpiderFab: Architecture for On-Orbit Construction of Kilometer-Scale Apertus
© Алексей Бойко, , страница создана 2011-07-09
Публикации по теме:
23.04.2015.  Каталог дронов
23.04.2015. Каталог военных БЛА
23.04.2015. Энциклопедия Роботов
22.10. Компания Texas Instruments прогнозирует выручку за 4q2026 выше ожиданий аналитиков
22.10. Samsung и SK Hynix модернизируют свои предприятия в Китае
22.10. «Аквариус» выходит на рынок Wi-Fi оборудования и ПО корпоративных беспроводных сетей
22.10. РКН поделилось данными о числе РЭС 5G в России
22.10. МТС отмечает рост спроса на видеонаблюдение на Ставрополье
22.10. МТС усилила сеть в Шимановске Амурской области
22.10. НИИМА «Прогресс» подал иск к Минпромторгу
21.10. Билайн и Binrobi предложат абонентам услуги связи, не требующие платежей
21.10. SpaceX показала улучшение финансовых показателей и готовится к запуску услуг D2D в начале 2028 года
21.10. T2 перевел в режим поддержки 5G 4093 объекта – данные РКН
21.10. Xona делает шаг к собственной навигационной сети: шесть спутников Pulsar выведены на LEO орбиту
21.10. МТС начала предоставлять услуги 5G 2100 МГц в отдельных районах Иркутска
21.10. Представители отрасли предлагают "откатить" ужесточение параллельного импорта
22.10. iPhone 18 получит новый дизайн камеры
22.10. Redmi Band 4 представлен в Китае – 21 день автономности и 5ATM за 169 юаней
22.10. Появились данные о Huawei Mate X8 – запуск в ноябре и новый чип Kirin
21.10. Coolpad Cool X Wide – первый широкоформатный смартфон бренда
21.10. Утечка об Oppo Reno X указывает на батарею 8000 мАч и двойную 200-МП камеру
21.10. Doogee Note60 W – широкоформатный смартфон в стиле Huawei Pura X View
20.10. HMD Vibe 2 Max раскрыт в утечке: 108 МП, 120 Гц и батарея 6000 мАч
20.10. Redmi K100 с батареей 10 000 мАч и Snapdragon 8 Elite выйдет 28 октября
20.10. Samsung Galaxy F70 5G с Exynos 1330 и 120 Гц оценен за 19 999 рупий
20.10. Apple работает над новым iPad mini – в базе регулятора появился чехол Smart Folio
19.10. Раскрыта емкость батареи Moto G47 Power
19.10. Tecno представила Spark 50s и Spark 50C – две новые модели с 120 Гц
19.10. OnePlus Ace 7 и Ace 7 Pro получат 200-МП камеры и перископ
19.10. Samsung может вернуть Exynos 2700 в Galaxy S27 Ultra из-за перегрева Snapdragon
16.10. Появились первые утечки о камерах Samsung Galaxy A58
16.10. HMD планирует уйти с некоторых рынков и сократить глобальное производство
16.10. Samsung начинает распространять обновление One UI 9 для Galaxy A27 и A37
16.10. Раскрыты подробности о 2K 185 Гц дисплее и игровых функциях iQOO Neo12
15.10. itel City 300 5G – 5G-смартфон с экраном 120 Гц за 14 999 рупий
15.10. Раскрыт список совместимых устройств и график обновления до Nothing OS 5.0