
MForum.ru
07.04.2015,
Краткая справка по теме
Антропоморфные роботы. Как правило оснащены одной или несколькими руками-манипуляторами. Обычно являются следствием антропоморфного восприятия роботов человеком. Создатели таких роботов, как правило сознательно не пытаются добиться высокой степени сходства с человеком. Считается, что с роботами в антропоморфном форм-факторе человеку легче взаимодействовать, кроме того, предметы в искуственной среде нашего мира создавались с учетом строения человека, его размеров, размеров его рук и ног, что упрощает антропоморфным роботам взаимодействие с предметами. Антропоморфным роботам человеку легче доверять.
Автономные
Телеуправляемые оператором-человеком.
Частично автономные
Робот способен к автономии на уровне целей низкого уровня (идти, стоять, карабкаться), а цели высокого уровня получает от человека, например, "иди в точку с координатами X,Y", "найди красный кубик". Как вариант, режим частичной автономии активируется, если у телеуправляемого робота пропадает контакт с оператором.
Способны выполнять тот или иной вид работы, подобно тому, как это делает человек. Например, "робот-экскурсовод", "робот-официант", "робот-сиделка", "робот-компаньон", "робот-телеприсутствия".
Как правило, ассоциируются с многоцелевыми андроидами, помощниками по хозяйству, но могут быть и более специализированные модели
Игрушечные роботы для ознакомления детей с теми или иными принципами устройства роботов.
Служат для имитации человека, например, Porton Man - робот, оборудованный датчиками для исследования воздействия на человека химического оружия.
Служат в качестве робота-платформы для исследований на них различного ПО, эмулирующего, например, процессы самообучения и т.п.
Многоцелевые роботы, способные решать различные задачи.
выше человека (от 200 см)
ростом с человека (150-200 см)
ниже человека (50-150)
миниатюрные (до 50 см)
малый (до 5 кг)
средний (от 5 до 60 кг)
тяжелые (от 60 кг до 250 кг)
сверхтяжелые (от 250 кг)
для использования в помещениях
для использования внутри и вне помещений
для использования под водой
для использования в космосе
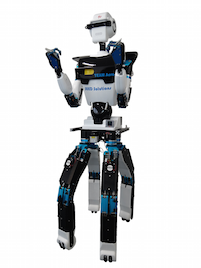
2015.06. Антропоморфный робот-спасатель, разработанный в 2015 году. Высота 160 см, вес - 50 кг. Примет участие в финале DRC-2015.
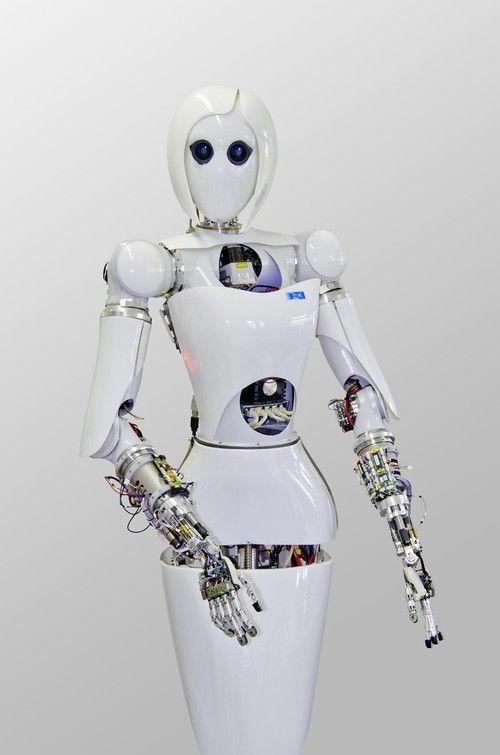
2015.07.19 Европейский робот по имени AILA может стать вторым андроидом в космосе после американского Robonaut 2, который сейчас работает на МКС. AILA разработана в Robotics Innovation Center (German Research Center for Artificial Intelligence) и Robotics Group в Университете Бремена, Германия. Сейчас AILA проходит обучение работе на МКС на макете модуля Колумб.
Полноразмерный антропоморфный робот, высоко-адаптивная платформа с навигационным и коммуникационным ИИ. НПО "Андроидная техника", Москва.
2011.04.06 Устройство
2010.09.24 AR-600 - первые шаги
2010.09.01 AR-600 - техническое зрение
2010.07.05 AR-600 ведет сварку.
робот-андроид, middleware - ArmarX.

"Помощник по кухне". Обучаемый без программирования робот, способный идентифицировать новые объекты и запоминать, что за объект он изучил. Способен открыть шкаф или посудомоечную машину, положить в нее чашку.
2010.08.25 Видео Armar III на Youtube.
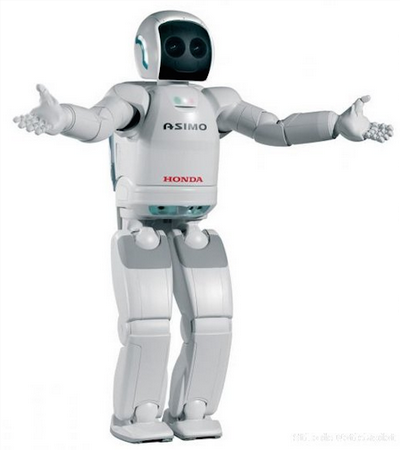
Advanced Step in Innovative MObility. Разработка 2000 года. Задумывался в помощника людям с ограниченной мобильностью, но в итоге стал чем-то вроде живого примера одного из лучших домашних роботов. Может распозновать движущиеся объекты, интерпретировать речь и движения человека, ходить на двух ногах, а также обращаться к десятку разных людей по-имени.
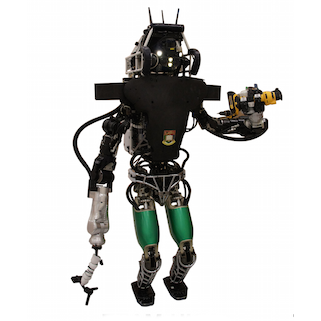
Ходящий на двух ногах робот-платформа. Несколько команд программистов получили эту платформу для подготовки собственной версии софта для нее. Цель - создать надежного телеуправляемого андроида с элементами автономности. Летом 2015 года в США пройдут финальные соревнования DRC, где будет выявлен лучший ходящий андроид, способный оказывать помощь в спасательных операциях.
2015.06.02 В финал DRC приняты следующие модификации платформы Atlas: Atlas, команда HKU, Гонконг и США; Running Man команды IHMC Robotics, США; Helios, команда MIT, США; Hercules, команда Trac Labs, США; Leo, команда Trooper, США; Warner, команда WPI-CPU, США.
2015.05.07 Новая инкарнация робота ATLAS поедет на DRC под именем Leo. Модификация 2015 года.
2015.05.04 Atlas компании Boston Dynamics поедет на соревнования DARPA в обновленном виде.
Телеуправляемый "робот-астродроид" для участия в съемках Звездных войн.
2015.05.25 Как устроен астромех BB8?
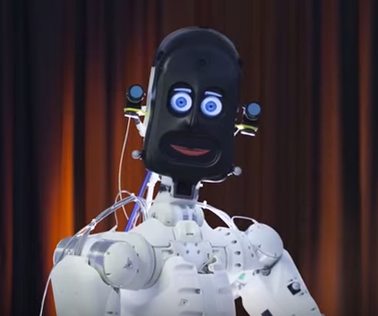
Антропоморфный робот, созданный для отработки безопасного взаимодействия человека и робота.
Рост: 90 см, вес: 65 кг, 20 степеней свободы. Ключевое свойство - способность к взаимодействию с человеком.
Ходить не способен. Жесткие сочленения, жесткие руки.
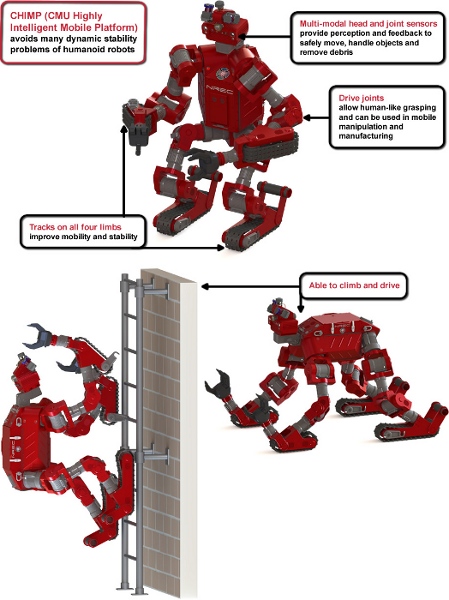
Разработка: 2012 год. Высота 145-150 см, вес - 201 кг. Разработан командой Tartan Rescue для соревнований DRC. Занял в них третье место, получив приз в $500 тысяч.
Телеуправляемый робот андроидного типа с поддержкой частичной автнономности. 145 см в высоту, 69 см ширина, 25.4 см - толщина. 6 видеокамер и активный лазерный дальномер, обзор в 360 градусов для оператора. Плечи выдвинуты вперед. Хотя у робота две "гуманоидные" нижние конечности, он их не переставляет, а катится на коротких прорезиненных траках. В сложных условиях робот может передвигаться на четырех конечностях для повышения стабильности. Частичная автономность включает наличие "компьютерного зрения", позволяющего определять назначение объекта или инструмента и использовать его по назначению благодаря алгоритмам планирования движений. Робот статически стабилен, что позволяет ему не тратить энергию в стоячем положении и замирать при отключении питания. Прототип робота для использования в районах стихийных бедствий.
2015.06.04 Робот, созданный командой GRIT для участия в соревнованиях роботов-спасателей DRC-2015. Разработан в 2013 году. Высота - 122 см, вес - 27 кг.
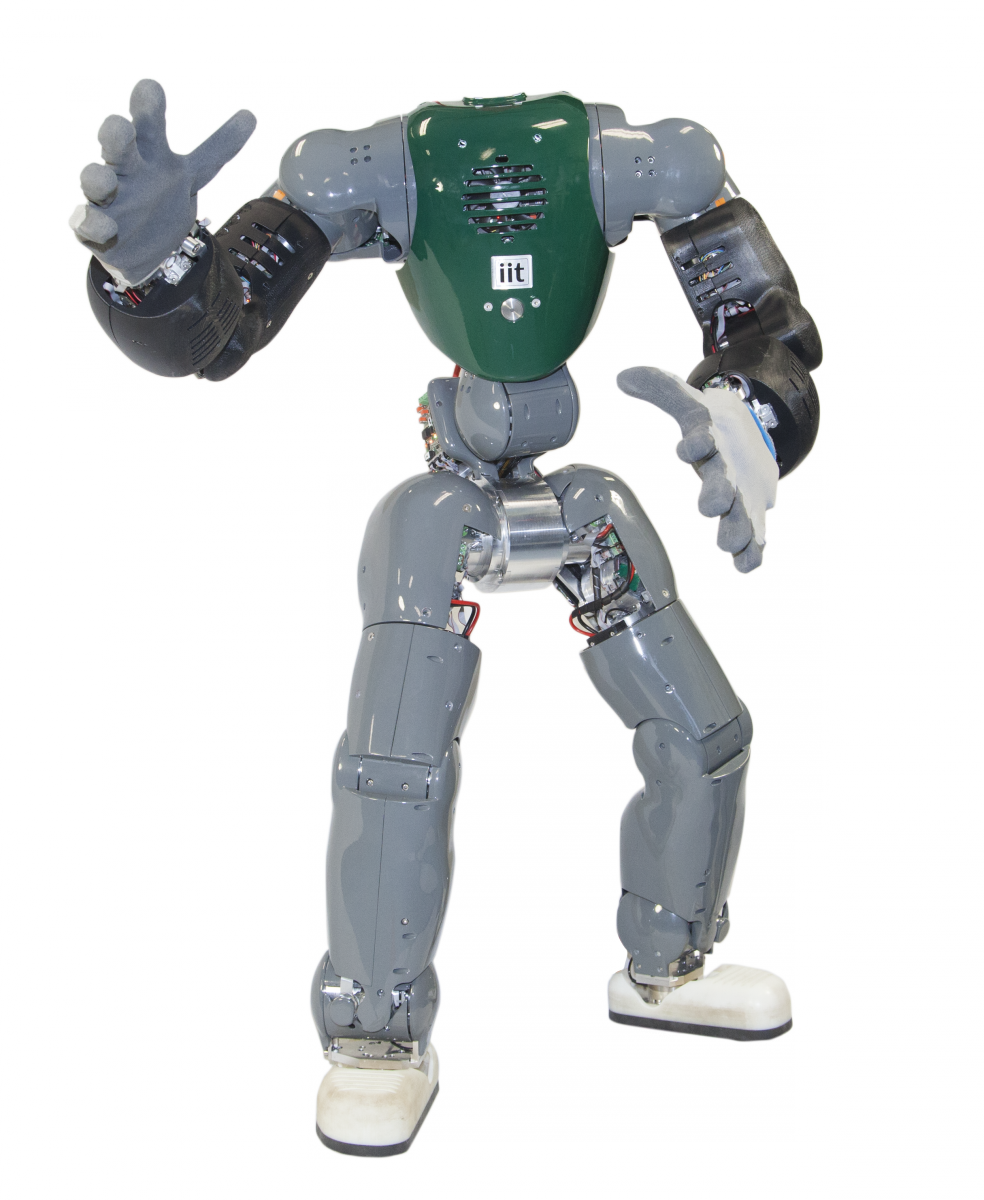
COmpliant HuMANoid Platform. Высота 95 см, вес - 31 кг. В конструкции используется титановый сплав, сталь, алюминиевый сплав, бескорпусные моторы постоянного тока, передачи Harmonic Drive. Ноги, поясные и плечевые суставы способны развивать усилия до 55 Нм. COMAN может ходить и поддерживать баланс с использованием встроенных сенсоров. В корпусе робота двухъядерный Pentium PC104, встроенная батарея обеспечивает 2.5 часа автономной работы.
Страница с обширной информацией по роботу COMAN.
2015.06 Разработка, на которой отрабатываются некоторые особенности конструкции домашнего сервисного робота. В отличие от большинства современных андроидов, этот робот обладает гибкими сочленениями, которые позволяют ему двигаться более естественным для человека образом. Благодаря этому, шансы того, что робот при падении нанесет вред человеку или себе самому, заметно уменьшены. В корпусе робота 25 эластичных соединений (DOF). Робот способен самостоятельно подниматься после подений. Видео 2013.04.03.
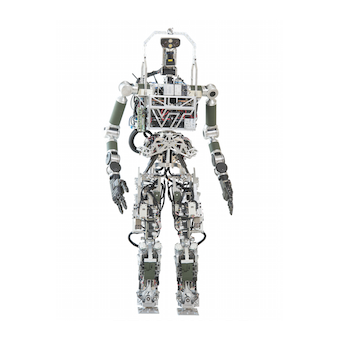
2015.06.04 Разработка команды Valor, США, 2015. Для участия в финале DRC 2015. Рост - 182 см, вес - 80 кг.
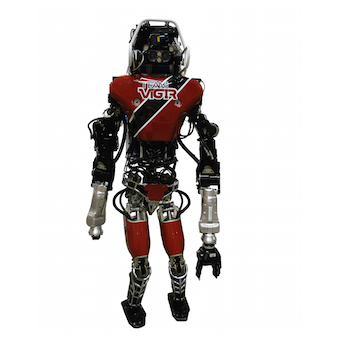
2015.06.04 Разработка команды Vigir, США и Германия. Изготовлен в 2013 году на платформе Atlas, США. Высота 193 см, вес 160 кг. Примет участие в финале DRC2015.
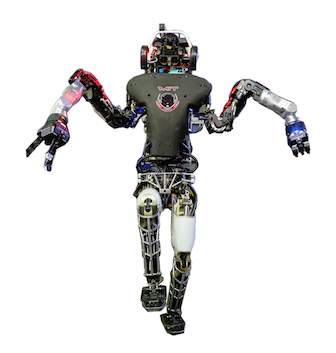
2015.06.03 Разработка команды MIT для участия в финале DRC 2015. Разработан в 2013 году на базе платформы Atlas, рост - 195 см, вес 182 кг.

2015.06.03 Разработка команды TRAC Labs, США. Создан на платформе робота Atlas, США в 2013 году. Рост - 190 см, вес - 180 кг.
См. подробнее на странице Роботы и медицина.
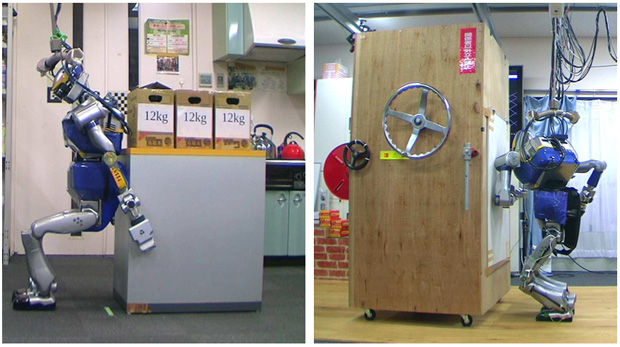
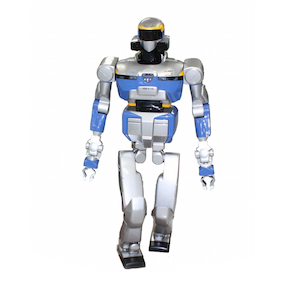
Робот-андроид, разработка JSK Laboratory Токийского университета в рамках проекта Humanoid Robotics Project при поддержке Министерства Экономики, Торговли и Промышленности Японии, а также Kawada Industries. Сам по себе, это достаточно старый и многим известный робот, созданный в 2002 году (официальная страница HRP-2 Promet). Масса - 58 кг, рост 154 см. Интересны особенности его ПО - робота научили передвигать тяжелые предметы, используя для этого вес корпуса. Если у робота не получается толкать груз руками, он начинает проверять другие варианты - толкать его плечем или спиной. При этом робот способен удерживать равновесие, подбирая соответственно усилие и длину шага.
2015.06.01 Видео. HRP-2 с новой программой представлен на выставке ICRA2015 в Сиэтле.
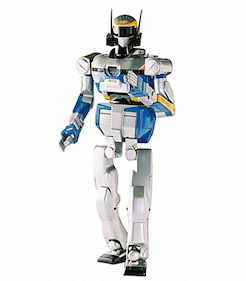
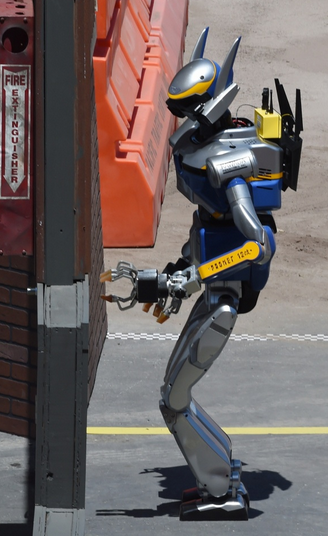
2015.06.04 Разработан в 2002 году командой Aist-NEDO. Весь 65 кг, рост 170 см. Примет участие в финале соревнований DRC 2015.
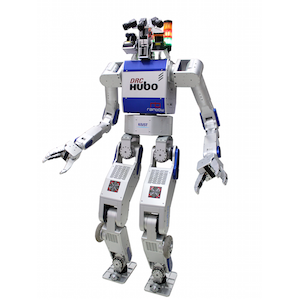
На фото робот показан в варианте без внешней обшивки - именно в таком виде он выступал на соревнованиях DRC2015, где и занял первое место, получив приз $2 млн.
2015.06.04 Разработка 2014 года, команда KAIST (ранее Korea Advanced Institute of Science and Technology). Рост 180 см, вес - 80 кг.
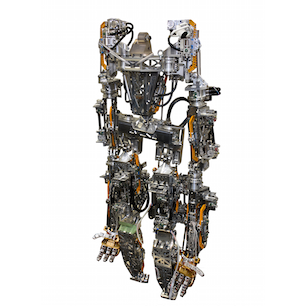
2015.06.04 Робот разработан в 2015 году, командой NEDO-Hydra, в Японии. Рост 180 см, вес 110 кг. Планируется участие робота в финале DRC2015.
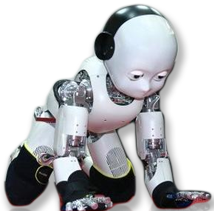
Открытая платформа, андроид в виде робота-ребенка 3-4 лет, разработан около 2005 года, разработка в рамках проекта RobotCub Евросоюза. Middleware YARP. IIT (Instituto Italiano Di Technologia). Официальный сайт: icub.org ; CEO Giorgio Metta.
104 см, 25 кг, 53 степени свободы.
Позиционируется, как робот-платформа с открытым ПО для дальнейших разработок подобных роботов. Более 53 моторов, управляющих движениями головы, руки, включая кисти, и ног, туловища. Слышит и видит. Есть чувство габаритов тела. Есть чувства движения за счет использования акселеромтеров и гироскопов. Разработка продолжается с целью обеспечить роботу чувствительность к прикосновениям, а также способность рассчитывать усилия при взаимодействии с внешним миром. Способность к распознованию предметов и другому взаимодействию с окружающей средой. Особое свойство: обучаемость. Примерная цена платформы - 250 тысяч евро на май 2015.
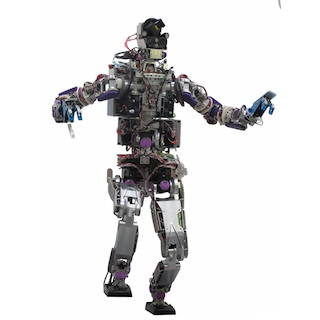
2015.06.03 Робот разработан в Японии, в University of Japan. Год разработки - 2015. Рост 188 см, вес - 110 кг.
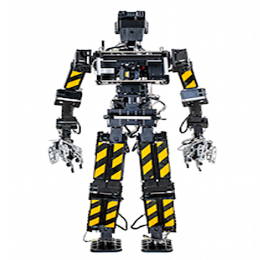
Робот-андроид, разработа команды Hector в 2014 году. Вес 55 кг, рост 147 см. Примет участие в финале соревнований DRC.
Миниатюрный робот-андроид, 34 см, Япония, показан летом 2013 года. Первый японский робот-астронавт с поддержкой "общения" голосом. Копия KIROBO - андроид MIRATA во время полета KIROBO на МКС, оставался на Земле. Разработан и произведен совместными усилиями: Dentsu (контент для поддержания диалогов), исследовательским центром Токийского Университета, Robo Garage, Toyota (распознавание голоса) и JAXA. Синтез речи обеспечивала система VoiceText компании Hoya Service.

2015.06.04 Разработка команды TROOPER, США, 2015 года. На базе платформы Atlas, США. Рост - 190 см, вес - 180 кг. Ожидается участие в финале DRC2015.
2015.05.07 Новая инкарнация робота ATLAS поедет на DRC под именем Leo. Модификация 2015 года.
Домашний робот - андроид. Разработан в 2011 году. Желающих спонсировать производство не нашлось, в 2014 году компания разместила предложение на Kickstarter. Офсайт: RoboDynamics.
2014.12.31 Robodynamics' Luna personal robot hits Kickstarter.
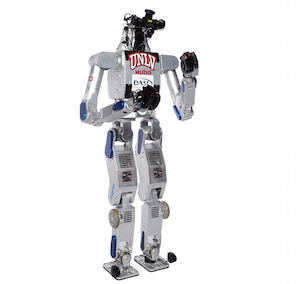
2015.06.03 Робот, созданный командой DRC-HUBO@UNLV, 2013. Рост - 175 см, вес - 80 кг. Создан для участия в соревнованиях роботов-спасателей DRC, США.

2015.06.03 Группа Nimbro Rescue, Германия. Робот Nomaro разработан в 2015 году. Высота 150 см, вес - 60 кг. Планируется участие Momaro в финале DRC 2015.
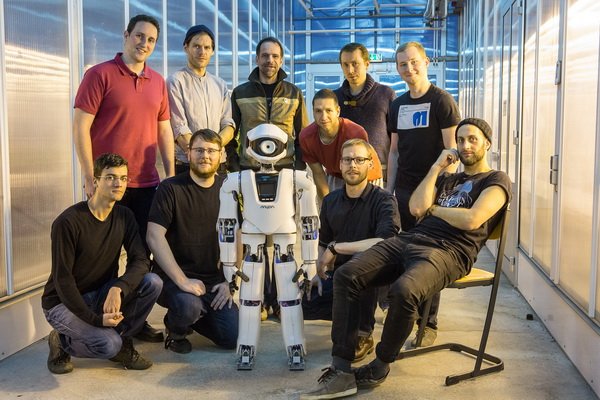
2015.07.07 Робот Myon, Германия начал играть на театральной сцене. Рост робота делает его похожим на 8-летнего ребенка, весит он 16 кг. Высота робота - 1.25 метра, он состоит из 6 частей - голова, туловище, две руки и две ноги. Для управления используется 48 приводов, обеспечивающих 32 степени свободы. Все приводы кроме привода глаз - это Robotis Dynamixel RX-28. Те суставы, которым требуется больший крутящий момент, управляются параллельно несколькими приводами. Любопытно, что это не телеуправляемый, а автономный робот. Он умеет петь под аккомпанемент оркестра, двигаться по сцене, реагировать на зрительные и слуховые сигналы. Робот обладает системой компьютерного зрения, помогающей ему ориентироваться в ситуации. Робот создан в лаборатории Neurorobotics Researh совместно с берлинским Университетом Гумбольдта. В июле 2015 года начал играть в опере "Моя квадратная леди".
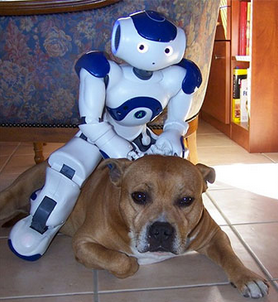
Домашний робот-компаньон. Андроид высотой 58-см. Способен говорить, ходить, самостоятельно подниматься после падения, распознавать голоса, поддерживать простейшее общение. Может держать некоторые предметы. Цена около $8000 на июнь 2015 года. Офсайт NAO.
2015.08.12 Вооруженные силы Китая изучают возможность управления роботами силой мысли.
2015.05.07 NAO robot is used for STEM learning in middle school and high school.
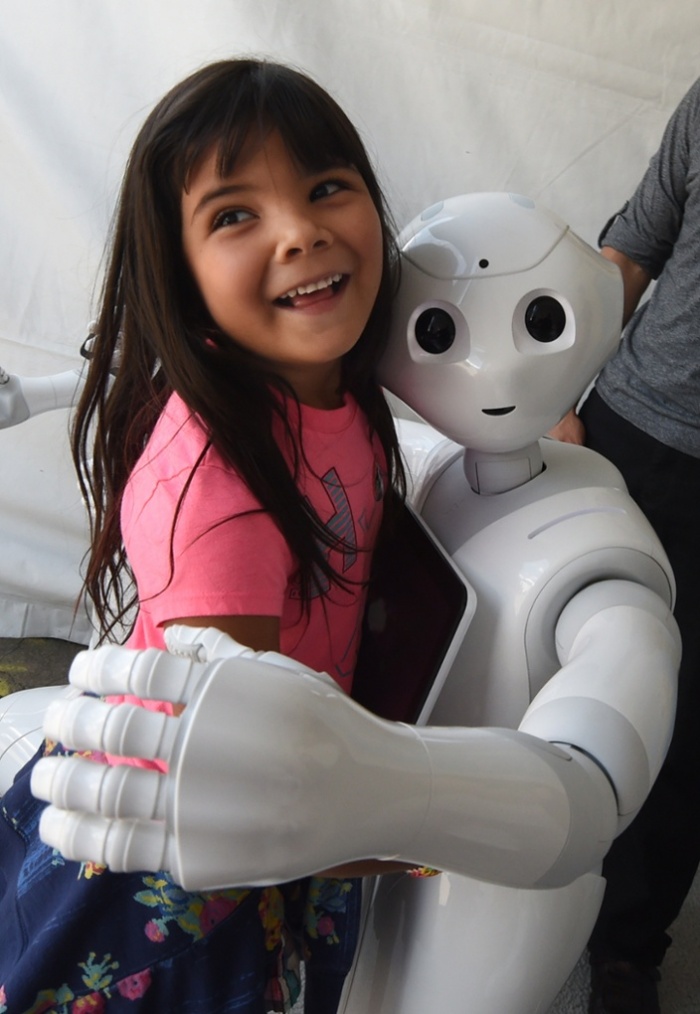
Фото: Mark Ralston / AFP / Getty Images
122 см, 28.1 кг, 20 встроенных моторов. Социальный робот на колесной платформе. В продаже с 2015.06. Подробнее на странице Pepper.

Робот способен ходить, маршировать и изображать еще ряд движений солдата. Создан по заказу Министерства обороны Объединенного королевства. Робот снабжен более, чем сотней различных датчиков, и предназначен для испытаний различного военного снаряжения и защитных средств, предназначенных для солдат, ведущих войну в условиях применения химического оружия.
Платформа для создания обучаемых (когнитивных) роботов. Доступна ряду исследовательских групп, специализирующихся в области разработок когнитивных механизмов для роботов.
BRETT (Berkeley Robot for the Elimanation of Tedious Tasks)
Платформу PR2 используют, например, в UC Berkeley Department of Electrical Engineering and Computer Sciences для создания робота BRETT с когнитивными способностями.
Robobarista
В Cornell University в 2015 году ведут разработку прототипа домашнего робота Robobarista. Проф. Ashutosh Saxena, известный своими разработками в области RoboBrain, "механизма знаний" для роботов.
Описание PR2 на сайте разработчика. Офсайт Willow Garage.
Новости
2015.05.26 Robot learns via trial and error like a human. UC Berkeley
2015.04.24 Robobarista - можно ли научить робота варить кофе.
2015.04.21 PR2 Robot Figures Out How to Make a Latte. Cornell University
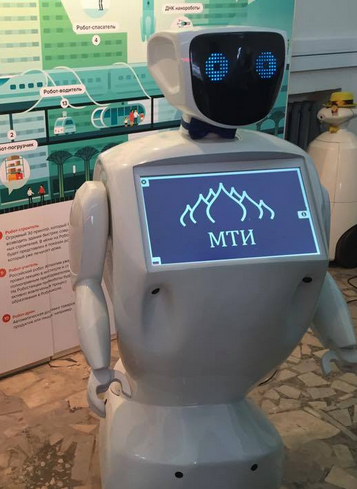
Разработанный в Перми "промобот", автономный робот на колесной платформе. Способен к распознованию лиц, возраста и пола собеседника, его эмоций. Может рассказывать о продуктах. По-задумке, служит автоматизации процессов консультирования и повышению потока клиентов. Подробнее по ссылке.
Робот телеприсутствия "андроидного типа", колесный, с телеуправлением и небольшой долей автономности. Разработан в 2008 году. Группа компаний R.Bot, Москва, Россия. Офсайт R.Bot. Офсайт RBot-100
Группа компаний R.Bot, Москва, Россия. Робот-промоутер телеприсутствия "андроидного типа", колесный. Офсайт R.Bot
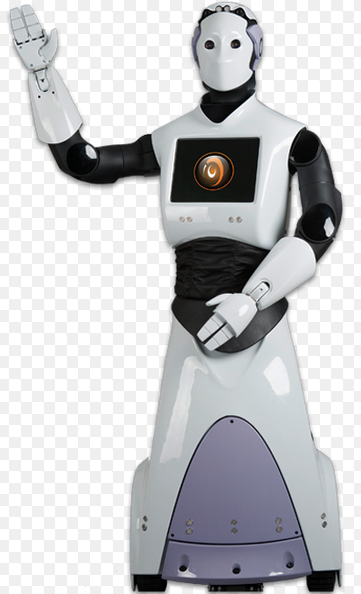
Антропоморфный полноразмерный сервисный робот для использования на мероприятиях и конференциях. Может быть секретарем, развлекать гостей, способен делать презентации или произнести речь. Может использоваться как гид. Информация доступна через встроенный сенсорный экран. Может понимать команды и отвечать на вопросы голосом.
Рост: 170 см, вес 90-100 кг, 22 степени свободы, заряд батареи на 8 часов работы без подзарядки, кастомизируемый, интерактивный, способный к самостоятельному применению. Прочный. Особенность: может быть практически полезным. Технические характеристики на сайте производителя.
Francesco Ferro, CEO PAL Robotics, Barcelona, Spain.
Похожий на медведя робот-сиделка. Способен помочь пациенту переместиться из кресла на кровать и наоборот.
2015.05.02 Медведеподобный робот-сиделка ROBEAR, Япония - "медведи не только сильны, но и красивы"
Исследовательскиий проект с 2009 года. Официальный сайт Romeo.
140 см. Исследовательскиий проект с декабря 2012 года. Официальный сайт Romeo. Официальный сайт Проекта Romeo.
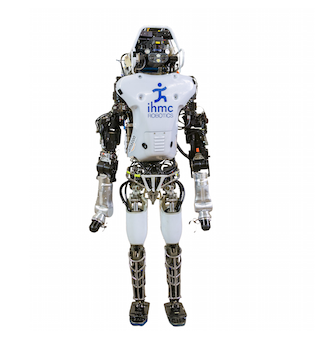
2015.06.04 Рост: 190 см, вес: 175 кг. Разработка 2015 года. Робот принял участие в финале DRC 2015 и занял второе место, получив приз $1 млн. Робот собран на платформе Atlas, разработанной Boston Dynamics, США. Софт для робота подготовлен командой ihmc Флоридского института исследований людей и роботов, США, которую спонсировал Google.
победитель DRC 2013
самодельный робот, автор John Fin, построен в 2015 году.
2015.05.08 S.P.A.R.C. - еще один самодельный робот "андроидного" типа.

2015.06.04 Разработка команды THOR, США для участия в турнире роботов-спасателей DRC 2015. Разработан в 2014 году, вес 54 кг, рост 150 см. THOR означает Tactical Hazardous Operations Robot. Официальная страница THOR.

2015.06.04 Разработка Team Robotis 2013 года. Рост 160 см, вес 60 кг. Ожидается участие Thormang в финале соревнований DRC2015.
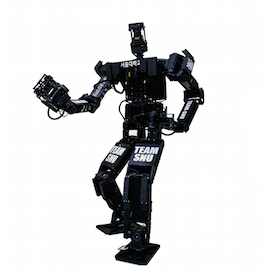
2015.06.04 Разработка Team SNU 2014 года. Рост 140 см, вес 60 кг. Ожидается участие Thormang в финале соревнований DRC2015.
Фотограф: Mark Ralston/AFP/Getty Images
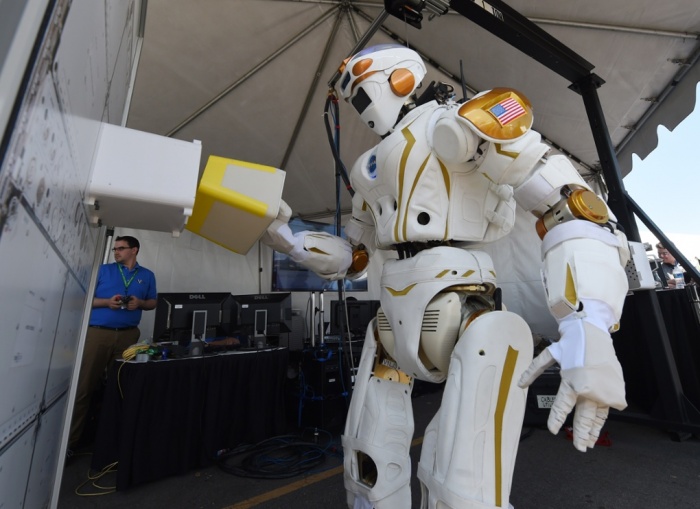
2015.06 Разработка NASA.
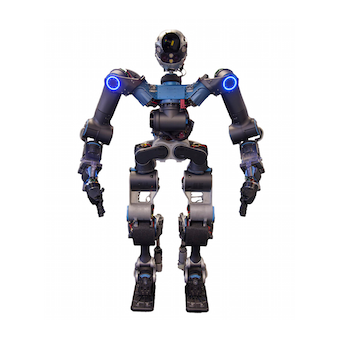
Проект финансируется Европейской Комиссией. Разработка IIT (Технологический институт Италии). Координатор проекта - Nikos Tsagarakis.
Электропривод. Рост 185 см, вес - 120 кг, расстояние между плечами - 0.8 м. Суставы ног могут производить обороты до 320 Нм, достигая скоростей 11-12 радиан в секунду. Руки Walk-Man могут генерировать крутящий момент до 140 Нм на уровне плеч. ПО на основе ROS и YARP.
Разрабатывает команда из 19 человек, 12 работают над ПО, 7 работают над аппаратной частью.
2015.06.05 Walk-Man - еще один андроидный робот на DRC. Видео.
2015.06.03 Разработка команды Walk-Man, Italian University of Pisa, Италия, 2015 год. Ожидается участие в финале конкурса DRC2015.
2015.05.13 Видео Walk-Man, Италия.

2015.06.03 Разработка команды WPI-CMU на базе платформы Atlas. Планируется участие робота в финале конкурса DRC 2015. Разработка 2013 года, рост - 190 см, вес - 180 кг.
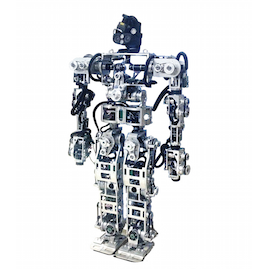
2015.06.04 Разработанный в Китае робот Xing Tian, 2014 год. Рост 160 см, вес - 70 кг. Заявлялся на участие в финале DRC2015, но был отозван.
Робот-полицейский телеприсутствия. Разработан в 2007 году. Параметры Р.БОТ.
Робот-спасатель андроидного типа. Разработку финансирует Фонд Перспективных Исследований (российский аналог DARPA), заказ ВНИИ ГО и ЧС.
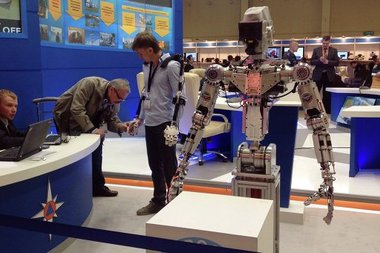
фото: ruvesna.info Предположительно фото робота.
2015.05.20 В России испытают телеуправляемого андроида-спасателя. В 2016 году. После того, как добавят к нему ноги.
Titan, Объединенное королевство ; КВАЗАР, Казахстан;
Производитель не определен, модель робота не определена
2015.05.20 В Китае завели роботов-официантов.
2015.08.12 Вооруженные силы Китая изучают возможность управления роботами силой мысли.
2015.07.19 Европейский робот по имени AILA может стать вторым андроидом в космосе после американского Robonaut 2, который сейчас работает на МКС. AILA разработана в Robotics Innovation Center (German Research Center for Artificial Intelligence) и Robotics Group в Университете Бремена, Германия. Сейчас AILA проходит обучение работе на МКС на макете модуля Колумб.
2015.07.07 Робот Myon, Германия начал играть на театральной сцене. Рост робота делает его похожим на 8-летнего ребенка, весит он 16 кг. Высота робота - 1.25 метра, он состоит из 6 частей - голова, туловище, две руки и две ноги. Для управления используется 48 приводов, обеспечивающих 32 степени свободы. Все приводы кроме привода глаз - это Robotis Dynamixel RX-28. Те суставы, которым требуется больший крутящий момент, управляются параллельно несколькими приводами. Любопытно, что это не телеуправляемый, а автономный робот. Он умеет петь под аккомпанемент оркестра, двигаться по сцене, реагировать на зрительные и слуховые сигналы. Робот обладает системой компьютерного зрения, помогающей ему ориентироваться в ситуации. Робот создан в лаборатории Neurorobotics Researh совместно с берлинским Университетом Гумбольдта. В июле 2015 года начал играть в опере "Моя квадратная леди".
2015.05.29 Промобот поедет на конгресс в Лион
2015.06.11 Компания Ocado работает над андроидами-помощниками с элементами ИИ
2015.05.29 Пермские роботы-промоботы придут в российские кинотеатры.
2015.05.26 Robot learns via trial and error like a human. UC Berkeley
2015.05.20 В России испытают телеуправляемого андроида-спасателя. В 2016 году. После того, как добавят к нему ноги.
2015.05.20 В Китае завели роботов-официантов.
2015.05.08 S.P.A.R.C. - еще один самодельный робот "андроидного" типа
2015.05.08 Житель Астаны собрал робота в домашних условиях. КВАЗАР
2015.05.07 NAO robot is used for STEM learning in middle school and high school.
2015.05.07 Новая инкарнация робота ATLAS поедет на DRC под именем Leo
2015.05.04 Atlas компании Boston Dynamics поедет на соревнования DARPA в обновленном виде
2015.05.02 Медведеподобный робот-сиделка ROBEAR, Япония - "медведи не только сильны, но и красивы"
2015.04.25 Алантим выступил перед учениками Физтех-Лицея МФТИ в подмосковном Долгопрудном
2015.04.24 Robobarista - можно ли научить робота варить кофе?
2015.04.21 PR2 Robot Figures Out How to Make a Latte
© Алексей Бойко, , страница создана 2011-07-09
Публикации по теме:
13.08.2015.  Erica - новый андроид Хироши Ишигуро. Еще совершеннее!
20.06.2015. Эмо-робота Pepper начал продавать в Японии оператор сотовой связи SoftBank
11.06.2015. Компания Ocado работает над андроидами с элементами ИИ
21.05.2015. Если у вас есть робоплатформа iCub за 250 тысяч евро, какого робота вы построите?
20.05.2015. В России испытают андроида-спасателя
07.05.2015. Новая инкарнация робота ATLAS поедет на DRC под именем Leo
23.04.2015. Андроиды, претендующие на близкую схожесть с человеком
23.04.2015. Производители и разработчики роботов
23.04.2015. Каталог роботов по-названиям
23.04.2015. Энциклопедия Роботов
23.04.2015. Определения и классификация
07.01.2010. Словарные статьи, начинающиеся на букву Р (кир.)
22.10. Компания Texas Instruments прогнозирует выручку за 4q2026 выше ожиданий аналитиков
22.10. Samsung и SK Hynix модернизируют свои предприятия в Китае
22.10. «Аквариус» выходит на рынок Wi-Fi оборудования и ПО корпоративных беспроводных сетей
22.10. РКН поделилось данными о числе РЭС 5G в России
22.10. МТС отмечает рост спроса на видеонаблюдение на Ставрополье
22.10. МТС усилила сеть в Шимановске Амурской области
22.10. НИИМА «Прогресс» подал иск к Минпромторгу
21.10. Билайн и Binrobi предложат абонентам услуги связи, не требующие платежей
21.10. SpaceX показала улучшение финансовых показателей и готовится к запуску услуг D2D в начале 2028 года
21.10. T2 перевел в режим поддержки 5G 4093 объекта – данные РКН
21.10. Xona делает шаг к собственной навигационной сети: шесть спутников Pulsar выведены на LEO орбиту
21.10. МТС начала предоставлять услуги 5G 2100 МГц в отдельных районах Иркутска
21.10. Представители отрасли предлагают "откатить" ужесточение параллельного импорта
22.10. iPhone 18 получит новый дизайн камеры
22.10. Redmi Band 4 представлен в Китае – 21 день автономности и 5ATM за 169 юаней
22.10. Появились данные о Huawei Mate X8 – запуск в ноябре и новый чип Kirin
21.10. Coolpad Cool X Wide – первый широкоформатный смартфон бренда
21.10. Утечка об Oppo Reno X указывает на батарею 8000 мАч и двойную 200-МП камеру
21.10. Doogee Note60 W – широкоформатный смартфон в стиле Huawei Pura X View
20.10. HMD Vibe 2 Max раскрыт в утечке: 108 МП, 120 Гц и батарея 6000 мАч
20.10. Redmi K100 с батареей 10 000 мАч и Snapdragon 8 Elite выйдет 28 октября
20.10. Samsung Galaxy F70 5G с Exynos 1330 и 120 Гц оценен за 19 999 рупий
20.10. Apple работает над новым iPad mini – в базе регулятора появился чехол Smart Folio
19.10. Раскрыта емкость батареи Moto G47 Power
19.10. Tecno представила Spark 50s и Spark 50C – две новые модели с 120 Гц
19.10. OnePlus Ace 7 и Ace 7 Pro получат 200-МП камеры и перископ
19.10. Samsung может вернуть Exynos 2700 в Galaxy S27 Ultra из-за перегрева Snapdragon
16.10. Появились первые утечки о камерах Samsung Galaxy A58
16.10. HMD планирует уйти с некоторых рынков и сократить глобальное производство
16.10. Samsung начинает распространять обновление One UI 9 для Galaxy A27 и A37
16.10. Раскрыты подробности о 2K 185 Гц дисплее и игровых функциях iQOO Neo12
15.10. itel City 300 5G – 5G-смартфон с экраном 120 Гц за 14 999 рупий
15.10. Раскрыт список совместимых устройств и график обновления до Nothing OS 5.0